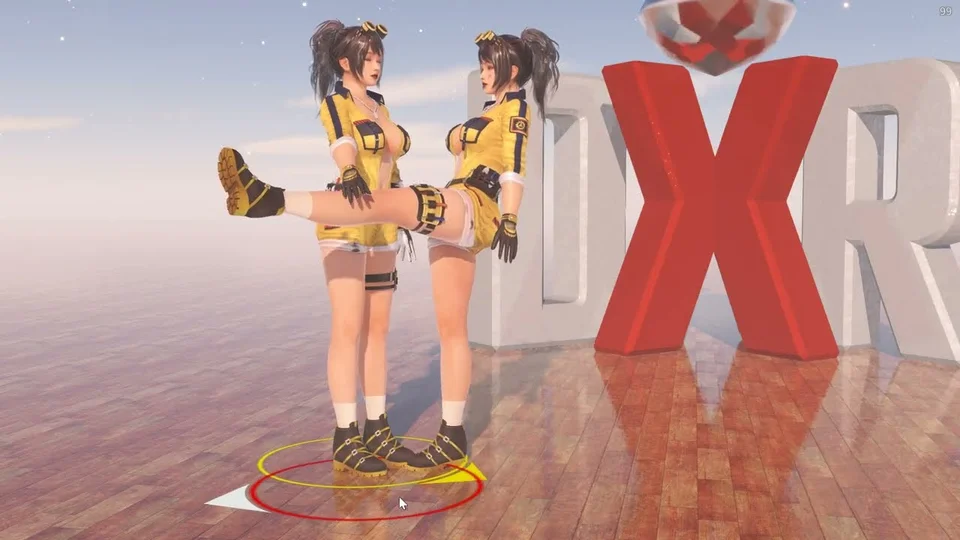
交互式摆姿
交互式摆姿将多个角色转换为能够自我平衡的木偶,它们共享同一个物理世界。就像“自由摆姿”一样,用手逐个调整它们——抓住肢体、躯干或头部并拖动;平衡求解器会保持每个角色站立在双脚之上(或坐在固定的座位上)。由于所有身体都生活在同一个模拟环境中,角色可以相互倚靠和推挤,一只手抵住另一个角色时甚至可以抓住对方。
摆姿
与“自由摆姿”相同:拖动手/臂或脚/腿以移动该肢体;双脚使用驻留固定功能(保持静止以在空中锁定,释放则掉落)。拖动躯干并保持可坐下。Reset 会解除所有固定点并恢复到中立站立状态。
固定
固定的手或脚由弹簧约束保持,而不是被冻结,因此它仍然参与模拟——另一个角色可以推挤它,它会弹回固定点。Pin Strength 设置固定的牢固程度:高值紧紧保持固定点,低值允许肢体在接触时弯曲和漂移。
接触与锚定
Contact Reaction 决定了角色被另一个角色推入时的反应强度:原本会使两个身体重叠的接触会转而使整个身体移开,同时双脚保持扎根。调高以获得更稳固的支撑,调低至 0 以允许身体自由重叠。
将一只手抵住另一个角色并保持静止,它就会 anchors 到下方的身体部位——随后它会随着该部位一起移动,当您重新摆姿伙伴时也是如此(手放在肩膀上就会保持在肩膀上)。Anchor Reach 是手部需要接近多远才会扣合;将其设置为 0 可禁用锚定。再次拖动该手,或 Reset,即可松开。锚定是单向的——被抓住的角色除了接触本身外感觉不到任何来自它的影响。
软体人偶
Ragdoll 是共享物理身体的主控开关:关闭时,每个角色仍然可以摆姿和平衡,但会直接穿过其他角色。Drive Strength 决定了物理身体被固定在您导向的姿势上的牢固程度(较低值在接触时提供更多让步),而 Damping 则使其稳定下来。
World Pose Pull 是那种固定的较弱版本。关节仅复制每根骨头相对于其父级的旋转,因此被接触撞偏的手臂会一直指向错误方向——肩膀以下的每一根骨头相对于未受影响的肩膀仍然是正确的。这引导每个部分回到姿势所要求的方向。调高它直到位移的肢体找回原路,并在身体停止在接触下让步之前回调。
Fine Tune 按每部分缩放两个驱动器,范围从 0(该部分变得松软)到 1(尽可能牢固地保持)——保持躯干稳固而让手臂下垂,或仅软化手部。
Pose Recovery 决定了身体被拉回您导向的姿势的强度。它特意设计得温和,因此移动或摇晃角色时肢体仍会拖曳和摆动——它仅决定它们之后多么确定地稳定回来,而不是停留在结束的位置。将其调至 0,被位移的身体就会保持位移状态。
Surface Friction 决定了身体抓握地板和其他接触表面的程度。在 1 时,接触地面的部分会粘附其上,只能通过身体的其余部分将其拉出;调低则使部分能够滑动和沉降。
Show Colliders 绘制角色实际构建的物理体积——用于碰撞的胶囊、板和球体——而 Show Joints 绘制每对之间的连接及其允许弯曲的范围。两者均为诊断工具:使用它们来查看两个角色为何在特定位置接触,或肢体为何停在特定位置。
坐下
拖动躯干(腰部)并保持静止以将其锁定为座位,与“自由摆姿”完全相同:角色像坐在凳子上一样靠在其上,双脚悬空。快速拖动并释放,或 Reset,即可重新站起。坐着的角色仍然是共享模拟的完整一部分——座位是一个弹簧而非钉子,因此另一个角色可以倚靠并推离它,随后它会稳定回来。Seat Stiffness 和 Seat Damping 设置牢固程度和速度;较软的座位在接触时提供更多让步。Seat Pin Strength 是对物理身体的匹配固定:调低它,坐着的角色漂移得更远且返回所需时间更长,调高则使其几乎不离座。Seat Radius、Seat Lean Gain 和 Seat Lean Max 控制上半身的反向平衡倾斜,因为坐着的骨盆无法像站立的骨盆那样滑动以追踪平衡。
重复运动
Motion 添加了一个可选的重复身体运动——髋部在 Motion Range 范围内前后移动,频率为 Motion Speed。Motion Orientation 倾斜它们移动的轨迹线,从直线前后到直线上下。Motion Origin 偏移该移动的中心,因此运动可以位于角色静止位置的前方或后方;将 Motion Speed 保持在 0,髋部只需在该偏移处保持不动而不是移动。Motion Phase 为每个角色提供各自的起始点,以便同伴不会同步移动。